FLYSEC / ВОЗДУШНЫЙ МОНИТОРИНГ
Автономная
охрана объектов
с воздуха.
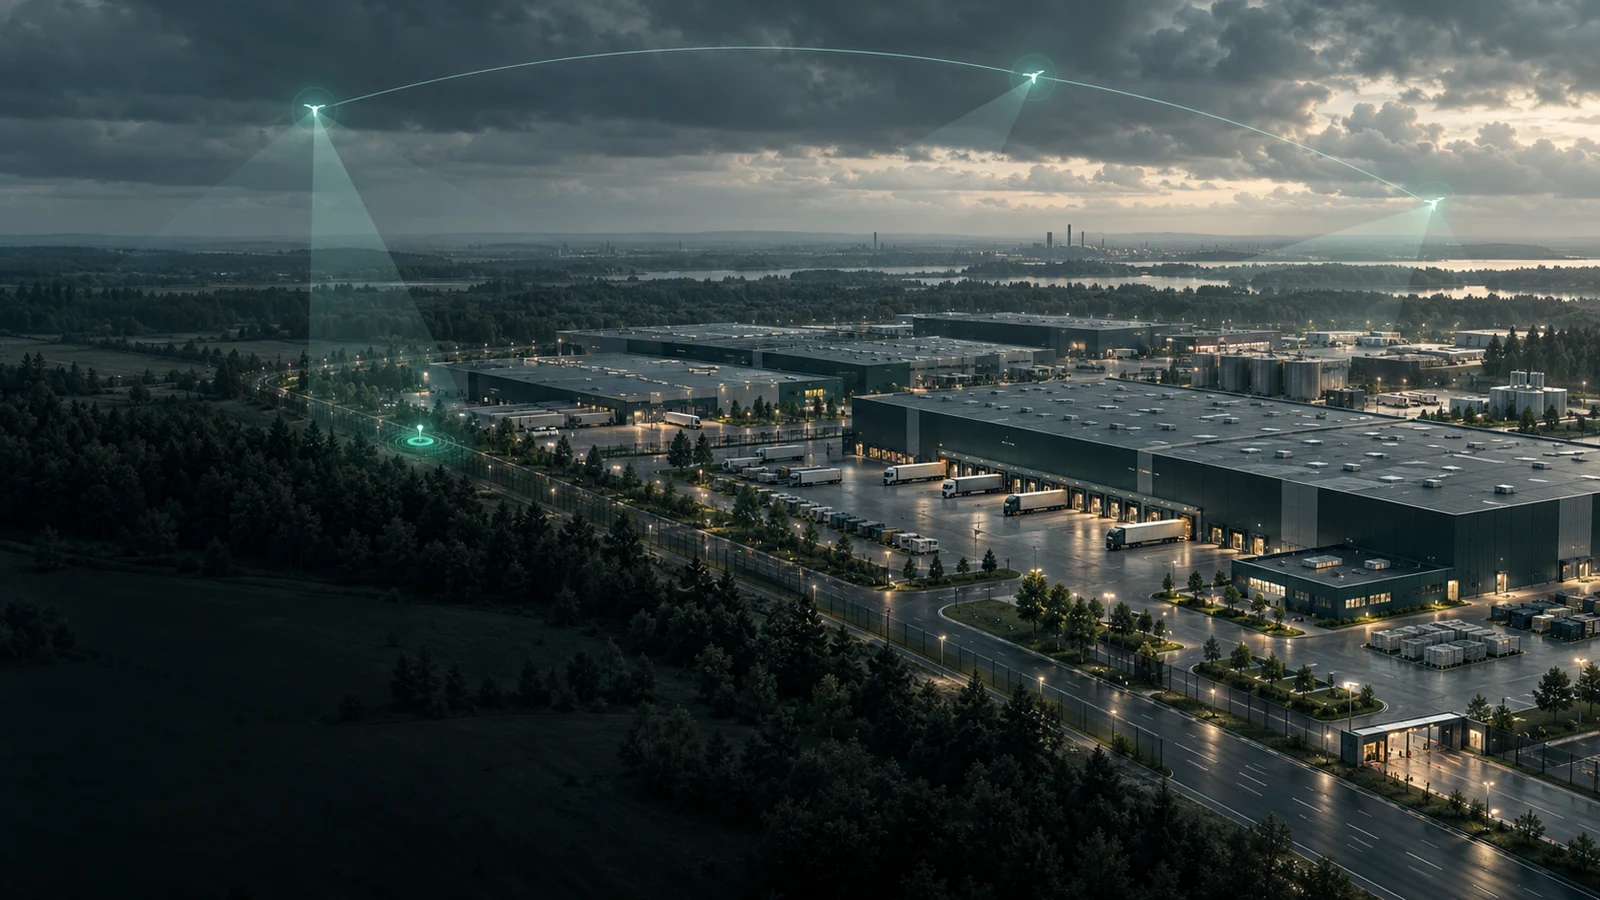
Группа беспилотных аппаратов для патрулирования, локального анализа и реагирования на события с обменом данными внутри системы.
Текущая стадия — цифровой прототип
ЗАДАЧА / ЗА ПРЕДЕЛАМИ КАМЕР
Не всё происходит
на виду.
Протяжённые территории, меняющаяся обстановка и удалённые участки требуют гибкого наблюдения. Для части объектов важно быстро проверить событие с воздуха и передать картину происходящего без постоянного ручного управления каждым аппаратом.
FlySec добавляет мобильную точку обзора к охранной инфраструктуре.
РЕШЕНИЕ FLYSEC
Одна система.
Несколько точек обзора.
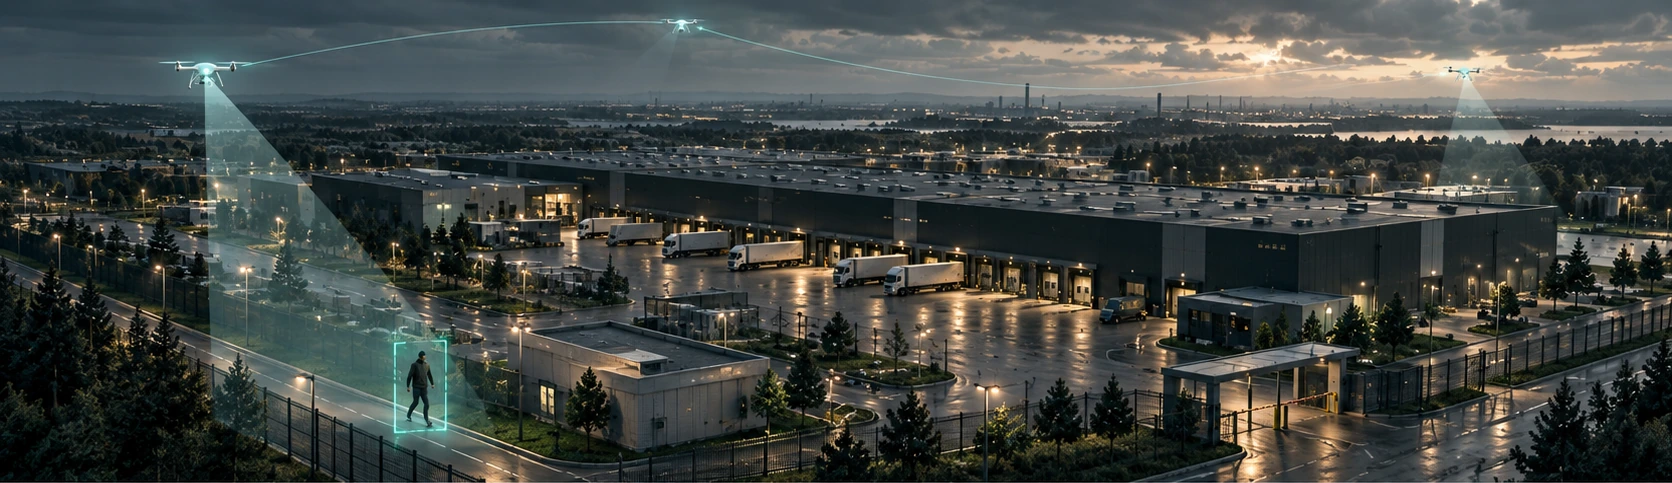
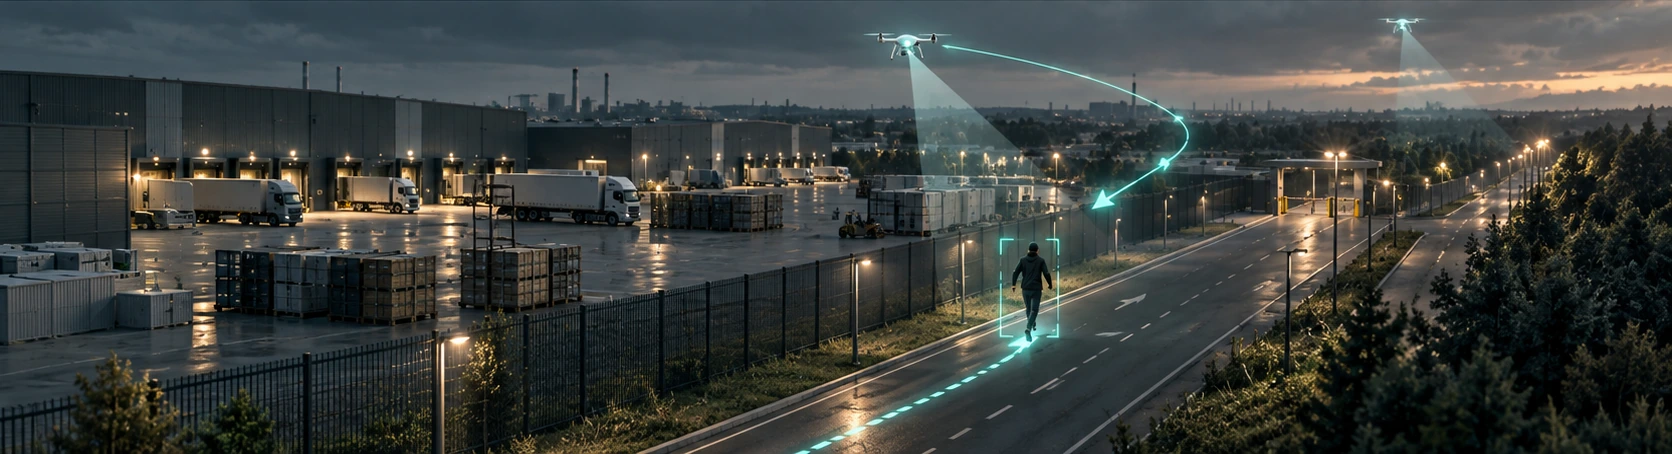
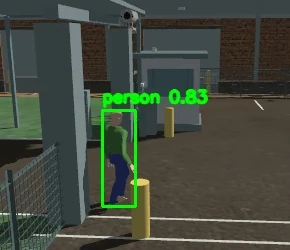
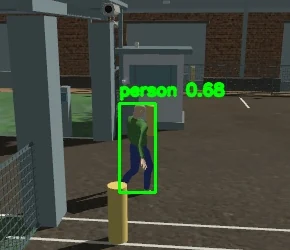
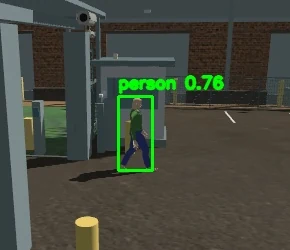
FlySec объединяет воздушные модули, локальную аналитику и обмен событиями между БПЛА. Группа патрулирует территорию, обнаруживает человека в видеопотоке и может сопровождать цель.
Как работает системаСОСТАВ СИСТЕМЫ
Больше, чем один дрон.
Воздушный модуль, базовая станция, шлюз и внешние датчики работают в одной продуктовой архитектуре. Аппаратные компоненты находятся на этапе развития концепции.
FlySec-Drone M1
Патрулирует территорию и анализирует видеопоток.
СЦЕНАРИЙ РАБОТЫ
От патруля
к осмысленному действию.
Единый маршрут от наблюдения до ответа на событие. Группа обменивается данными и продолжает работу.
- 01 / PATROLПатруль
БПЛА движутся по заданной зоне.
- 02 / DETECTОбнаружение
Камера фиксирует человека.
- 03 / ANALYZEАнализ
Локальная модель выделяет событие.
- 04 / SHAREОбмен
Группа получает данные о цели.
- 05 / FOLLOWСопровождение
Один аппарат переходит к FOLLOW.
- 06 / CONTINUEПродолжение
Миссия и наблюдение сохраняются.
АВТОНОМНОСТЬ ГРУППЫ
Связь меняется.
Миссия продолжается.
В цифровой демонстрации при моделировании отказа роль активного шлюза перешла к резервному аппарату, пока локальная работа продолжалась.
СХЕМА ПЕРЕДАЧИ РОЛИ / ЦИФРОВОЙ ПРОТОТИПСЦЕНАРИЙ ПРИМЕНЕНИЯ
Как FlySec работает
на объекте.
Группа патрулирует территорию, получает событие от локальной аналитики и передаёт данные для дальнейшего действия. Визуальный сценарий показывает принцип работы системы.
ЦИФРОВОЙ ПРОТОТИП
Проверено на цифровом прототипе.
Функциональность проверяется на базе PX4, Gazebo, ROS 2 и real YOLO.
СЦЕНАРИИ ПРИМЕНЕНИЯ
Там, где важен обзор
за пределами камер.
Направления применения после аппаратной интеграции и натурных испытаний.
ТЕХНОЛОГИЯ / ПРОТОТИП
Аналитика рядом
с источником данных.
Информация от камеры и датчиков обрабатывается локально. Событие передаётся группе, а полётная логика определяет дальнейшее действие.
Технологическая основа цифрового прототипа PX4 · ROS 2 · MAVSDK · YOLO · Gazebo
ПОДДЕРЖКА ПРОЕКТА
Фонд
содействия
инновациям.
Победитель VI очереди конкурса«Студенческий стартап»
Проект создан при поддержке Федерального государственного бюджетного учреждения „Фонд содействия развитию малых форм предприятий в научно-технической сфере“ в рамках программы „Студенческий стартап“ Федерального проекта „Платформа университетского технологического предпринимательства“.
СВЯЗАТЬСЯ С НАМИ